


 English
 Español
 Português
 Bahasa Indonesia
 Română
 हिन्दी
 العربية
 Français
 Deutsch
 Italiano
 Polski
 한국어
 日本語
 简体中文
 Türkçe
 Kiswahili
 বাংলা
 Filipino
27 октября 2026 г.
Адам и Ева: 700 мышц под управлением LLM через тонко настроенные модели принятия решений
Аннотация
Адам и Ева — это две виртуальные модели человека, у каждой по 700 мышц. Они живут вместе во Дворце изящных искусств в Сан-Франциско. Языковые модели управляют всеми их слоями, которыми в принципе может управлять языковая модель: решают, что делать в течение дня, куда идти, как держать равновесие, куда ставить ногу и с какой силой сокращать каждую мышцу. Три из этих моделей — наши собственные: это дообученные модели со 144 млн параметров. Каждая из них обучалась на ЦП от 4 до 11 минут и копирует своих «учителей» с корреляцией от 0,958 до 0,9998 на данных, которых они раньше не видели. Без страховки оба тела выдерживают толчки силой 80 Н и делают несколько десятков шагов, прежде чем упасть. Это эксперимент, а не продукт. Мы рассказываем, что сработало, что нет, и приводим цифры.
1. Эксперимент
Технологии развиваются так быстро, что никто не знает, куда движутся симуляции. Ещё год назад языковая модель могла поддержать беседу. Сегодня она может спланировать неделю, использовать инструменты и работать часами. Мы не знаем, где проходит граница возможного, поэтому попытались её найти.
Вопрос был прост: как глубоко может «проникнуть» языковая модель? Персонажи LifeSim уже мыслят с помощью языковых моделей. Они решают, что делать, с кем поговорить и куда пойти. На более низких уровнях все игры используют анимацию: ходячее тело просто воспроизводит запись.
Мы заменили запись телом. MS-Human-700 [1] — это открытая модель опорно-двигательного аппарата человека с 700 мышцами, симулированная в MuJoCo [2]. Мы поместили две такие модели в одну сцену на пол, созданный по реальной карте, и отдали каждое возможное решение на откуп языковой модели. Мы не знали, устоит ли она на ногах. Устояла.
2. Слои
Мы скопировали слои тела и разума и отдали каждый слой, который может быть языковой моделью, одной из них (таблица 1). Только спинной мозг реализован кодом: он превращает команды «немного отклониться назад» или «поставить ногу сюда» в 700 мышечных сокращений.
| Слой | У человека | Модель | Частота |
|---|---|---|---|
| Жизнь | План на день | Gemma 3 4B [3], дообученная нами с помощью GRPO [4] на датасете LifeSim Week | Раз за действие, ~4 с |
| Моторная кора | «Иди туда, напряги корпус» | Gemini 3.1 Flash-Lite | Примерно раз в секунду, ~1 с |
| Ствол мозга | Поддержание равновесия | LifeSim-Brainstem-0.1 (наша) | 2 запроса за тик в положении стоя |
| Решение о шаге | Куда поставить следующую ногу | LifeSim-Step-0.3 (наша) | 2 запроса за тик при ходьбе |
| Спинной мозг | Жёстко заданная логика | Код | Каждый тик |
| Мышцы | Сокращение | LifeSim-Muscle-0.1 (наша) | 700 запросов за тик на человека |
Каждый слой общается словами. Ствол мозга считывает «центр тяжести на 3 см впереди середины стоп, движется вперёд со скоростью 4 см/с» и отвечает, как именно наклониться. Каждая мышца считывает команду для своей части тела от моторной коры и импульс от спинного мозга, а затем отвечает, с какой силой сократиться.
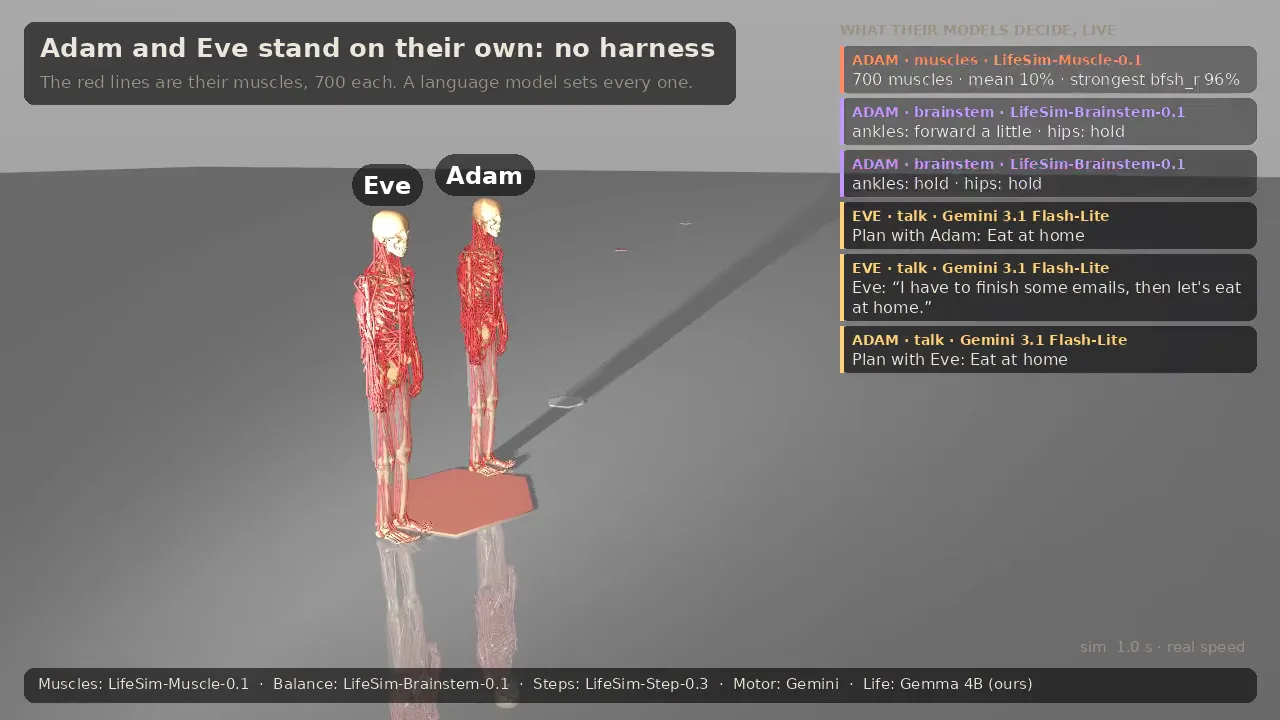
Адам и Ева также знают друг о друге. Каждая модель жизни считывает, где находится партнёр и что он делает. Когда они встречаются, Gemini пишет по одной реплике для каждого, и они могут договориться о планах: «Хочешь поужинать в Kibatsu попозже?» (рисунок 3).
3. Три небольшие модели
Три самых нижних слоя отвечают на 1400 вопросов каждые 10 мс, поэтому им нужна небольшая модель. Мы использовали Julia 1 — модель со 144 млн параметров на базе кодировщика ModernBERT [5] (22 слоя, скрытое состояние 384) с «решающей» головой — и дообучили три её копии. Каждая училась у программного «учителя»: ствола мозга, правила шага и мышечной формулы, реализованных в коде.
| Модель | Обучение на ЦП | Базовая Julia 1 | Дообученная модель |
|---|---|---|---|
| LifeSim-Brainstem-0.1 | 216 s | r = −0.37 | r = 0.9997 |
| LifeSim-Step-0.3 | 308 s | r = 0.24 | r = 0.9998 |
| LifeSim-Muscle-0.1 | 642 s | r = 0.12 | r = 0.958 |
Высокой корреляции на отложенных данных для ходьбы недостаточно. Сначала модель шага училась только на ситуациях, с которыми сталкивалось программное правило. Взяв управление на себя, она стала приводить тело в ситуации, которых правило никогда не видело. Мы дали ей походить, записали, с чем она столкнулась, спросили у правила, что бы оно сделало, и обучили модель заново (DAgger [6]). Время ходьбы выросло с 83% до 92% от времени «учителя».
Дообученные модели детерминированы, поэтому на один и тот же вопрос всегда дают один и тот же ответ. Мы сохраняем каждый ответ и задаём модели только те вопросы, которых она ещё не видела. Через несколько секунд большинство тиков уже не требуют вызова модели.
4. Результаты
4.1. Положение стоя
Когда каждый слой управляется языковой моделью, оба тела стоят без страховки и восстанавливают равновесие после толчков силой 80 Н спереди и сзади. В серии из 20 тестов с толчками модель ствола мозга удерживала равновесие столько же, сколько её «учитель»: 12,4 с против 12,0 с.
4.2. Ходьба
Ходьба реализована на мышцах по принципу SIMBICON [7]: таймер шага, перенос ноги и постановка стопы в зависимости от положения и скорости центра тяжести. Без страховки тела идут со скоростью около 0,25 м/с, направляясь к цели. В живой симуляции медианная продолжительность ходьбы составила 18 шагов до падения, а самая длинная — 133 (рисунок 2).
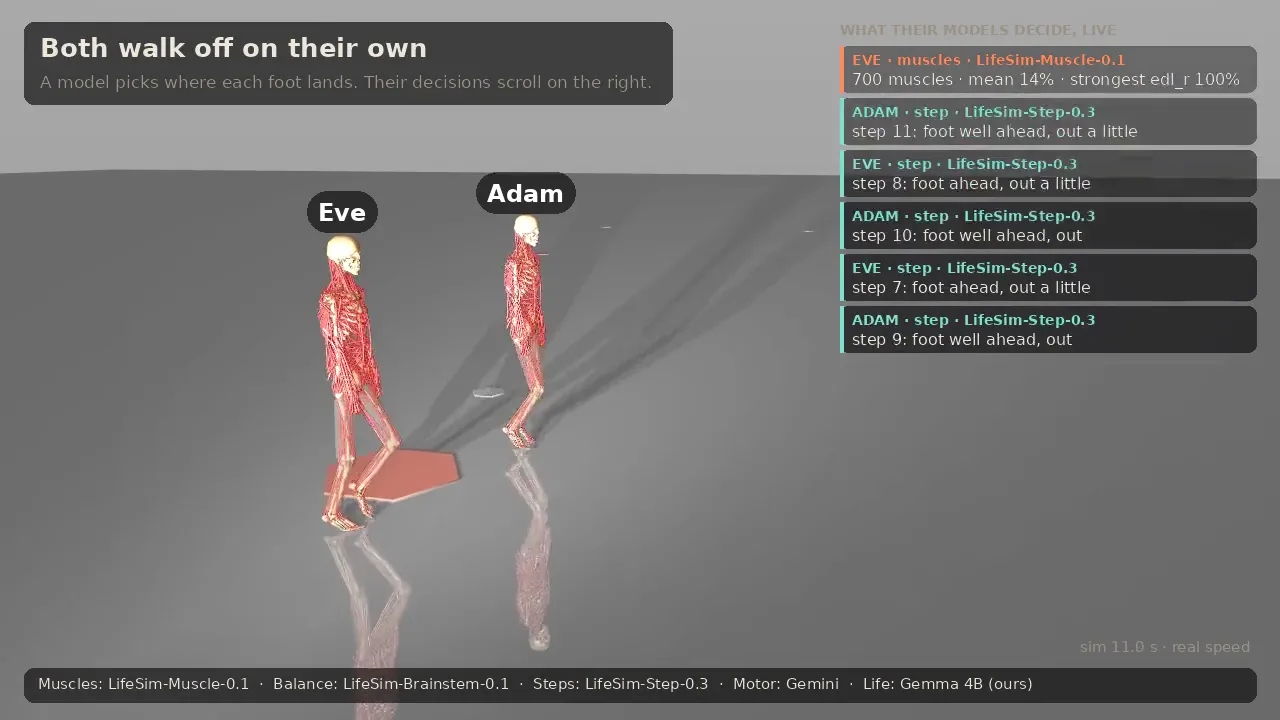
За 12 секунд ходьбы модель шага удерживает тело в вертикальном положении в среднем 8,6 с, в то время как обучившее её программное правило — 9,4 с (24 попытки). В положении стоя мелкие ошибки простительны. При ходьбе — нет.
4.3. Скорость
Всё работает на одной машине с ЦП, без ГП. Симуляция ждёт ответа моделей («замедленное время»), потому что для равновесия решение нужно каждые 10 мс. Оба тела со всеми моделями работают со скоростью 0,25–0,5× от реального времени и 0,12–0,18× при одновременной отрисовке.
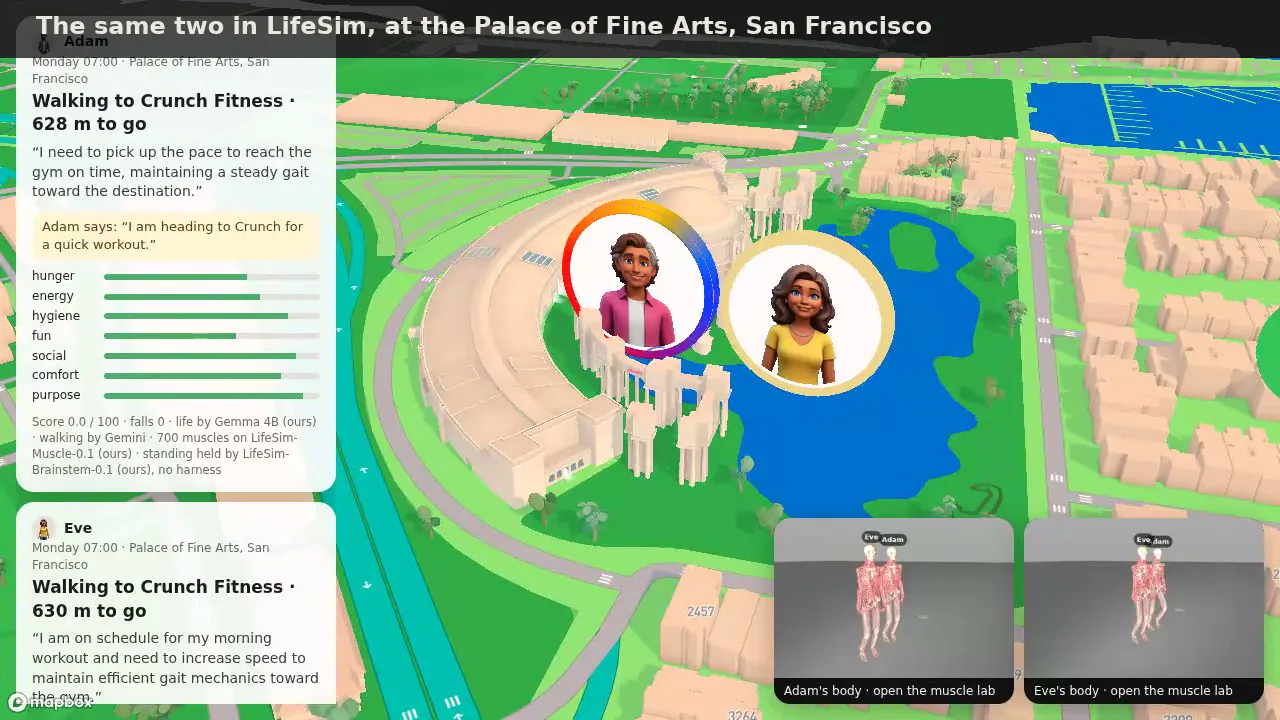
4.4. В LifeSim
Те же два персонажа появляются на карте LifeSim со своими потребностями, планами и диалогами (рисунок 3).
5. Наши выводы
- Слова должны нести в себе числа. Команда «немного наклониться вперёд» слишком расплывчата для удержания равновесия: тело падало через 3–6 с. А вот «центр тяжести на 3 см впереди середины стоп, движется вперёд со скоростью 4 см/с» позволяет устоять.
- Слова мозга задают «разрешение» мышц. При команде «стоять на месте» мышечная модель отвечает с шагом примерно в 15%. При команде «удерживать равновесие с точным контролем» шаг уменьшается до 10%, и только тогда тело выдерживает толчок спереди.
- Мышцы работают как мотонейроны. Мышечная модель отвечает с грубым шагом. Чередование соседних шагов от тика к тику, подобно частоте разряда нейронов, увеличивает продолжительность ходьбы примерно на 50%.
- Ходьба хаотична. Изменение одного коэффициента на одну миллионную долю меняет продолжительность ходьбы на треть. Один прогон ничего не доказывает, поэтому все показатели ходьбы здесь — это среднее по 12 или более попыткам.
6. Что пока не работает
- Остановка. Идущее тело, переданное под управление модели равновесия, падает в течение секунды: ни одна из 20 попыток не увенчалась успехом. По прибытии в точку назначения тело плавно переходит в стоячую позу. Это анимация, и мы помечаем её как таковую.
- Подъём. После падения тело за одну секунду плавно возвращается в стоячее положение. Это тоже анимация.
- Другие скорости. Работает только та скорость, на которую был настроен алгоритм ходьбы.
- Дальнейшая настройка. Три метода поиска (эволюция, CMA-ES и Augmented Random Search) не смогли улучшить алгоритм ходьбы. Для большей устойчивости нужен контроллер всего тела или политика, обученная с подкреплением на ГП.
7. Зачем мы это попробовали
Мы не ставили себе цель создать лучший алгоритм ходьбы — обучение с подкреплением справляется с этим лучше. Мы хотели проверить, может ли один тип модели охватить всё: от вопроса «чем заняться сегодня вечером?» до команды «какая мышца и с какой силой сокращается?». Оказалось, что может, если помочь ей парой строк кода. Небольшие открытые модели, дообученные на ЦП за считаные минуты, могут взять на себя большинство слоёв.
Мы пока не знаем, для чего это пригодится. Возможно, для персонажей LifeSim, которые будут двигаться по своему решению, а не по скрипту анимации. А может, и ни для чего. Технологии развиваются слишком быстро, чтобы делать прогнозы. Именно поэтому стоит пробовать такие вещи сейчас и делиться результатами.
8. Дальнейшая работа
Самый многообещающий результат в том, что слова влияют на тело: команда «держаться устойчиво с точным контролем» обеспечила мышцам более точное управление, чем «стоять на месте», и только так тело выдерживало толчок спереди. Следующий эксперимент покажет, как то же самое тело реагирует на разные словесные команды, например «иди, будто устал», «приготовься к толчку» или «расслабься». Программный контроллер не может принять такую команду, а языковая модель — может.
Источники
- Zuo, C., He, K., Shao, J., Sui, Y. Self Model for Embodied Intelligence: Modeling Full-Body Human Musculoskeletal System and Locomotion Control with Hierarchical Low-Dimensional Representation. ICRA, 2024.
- Todorov, E., Erez, T., Tassa, Y. MuJoCo: A physics engine for model-based control. IROS, 2012.
- Gemma Team. Gemma 3 Technical Report. arXiv:2503.19786, 2025.
- Shao, Z., Wang, P., Zhu, Q., Xu, R., Song, J., et al. DeepSeekMath: Pushing the Limits of Mathematical Reasoning in Open Language Models. arXiv:2402.03300, 2024.
- Warner, B., Chaffin, A., Clavié, B., Weller, O., Hallström, O., et al. Smarter, Better, Faster, Longer: A Modern Bidirectional Encoder for Fast, Memory Efficient, and Long Context Finetuning and Inference. arXiv:2412.13663, 2024.
- Ross, S., Gordon, G. J., Bagnell, J. A. A Reduction of Imitation Learning and Structured Prediction to No-Regret Online Learning. AISTATS, 2011.
- Yin, K., Loken, K., van de Panne, M. SIMBICON: Simple Biped Locomotion Control. ACM SIGGRAPH, 2007.
Цитирование
Ссылка на эту работу:
@misc{lifesim2026adamandeve,
  title  = {Adam & Eve: 700 LLM-Controlled Muscles via Fine-Tuned Decision Models},
  author = {{Cris Lenta}},
  year   = {2026},
  month  = {oct},
  url    = {https://lifesim.com/research/adam-and-eve}
}