


 English
 Español
 Português
 Bahasa Indonesia
 Română
 हिन्दी
 العربية
 Français
 Deutsch
 Русский
 Italiano
 Polski
 한국어
 日本語
 Türkçe
 Kiswahili
 বাংলা
 Filipino
2026年10月27日
亚当与夏娃:700块由LLM驱动的肌肉,通过微调决策模型实现控制
摘要
亚当和夏娃是两个模拟人,各自拥有 700 块肌肉,一同生活在旧金山的艺术宫。语言模型运行着他们身上所有能由语言模型运行的层级:如何度过一天、去哪里散步、如何保持平衡、每只脚落在何处,以及每块肌肉用多大的力。其中三个模型是我们自研的:1.44 亿参数的微调模型,每个在 CPU 上训练 4 到 11 分钟,在从未见过的输入上,它们复现其“老师”的决策的相关度高达 0.958 至 0.9998。在没有任何保护装置的情况下,两个身体都能承受 80 牛的推力,并在两次摔倒之间走上几十步。这是一项实验,而非产品。我们报告了哪些方法有效、哪些无效,并提供了相关数据。
1. 一项实验
技术发展日新月异,没人知道模拟技术的下一个方向。一年前,语言模型可以进行对话。如今,它能规划一周、使用工具并运行数小时。我们不知道极限在哪里,所以我们尝试去寻找它。
问题很简单:语言模型到底能深入到什么程度?LifeSim 的角色已经在用语言模型思考,决定做什么、和谁交谈、去往何处。在此之下,所有游戏都使用动画:一个行走的身体,不过是在播放一段录像。
我们用一个真实的身体模型取代了录像。MS-Human-700 [1] 是一个开源的人体肌肉骨骼系统模型,拥有 700 块肌肉,在 MuJoCo [2] 中进行模拟。我们将两个这样的模型置于同一场景中,脚踩根据真实地图制作的地面,并把我们能给的所有决策都交给了语言模型。我们不知道它能否站立。结果它做到了。
2. 层级结构
我们复制了身心的层级结构,并将每个能由语言模型承担的层级都交给了一个模型(见表 1)。只有脊髓部分是代码:它将“稍微后仰”或“把脚放在这里”的指令转化为 700 块肌肉的收缩。
| 层级 | 在人体中 | 模型 | 频率 |
|---|---|---|---|
| 生活 | 如何度过一天 | Gemma 3 4B [3],由我们使用 GRPO [4] 在 LifeSim Week 数据集上微调 | 每次活动一次,约 4 秒 |
| 运动皮层 | “走到那儿,稳住躯干” | Gemini 3.1 Flash-Lite | 大约每秒一次,约 1 秒 |
| 脑干 | 保持身体直立 | LifeSim-Brainstem-0.1 (自研) | 站立时每滴答 2 次 |
| 步态决策 | 下一只脚落在何处 | LifeSim-Step-0.3 (自研) | 行走时每滴答 2 次 |
| 脊髓 | 固定神经回路 | 代码 | 每滴答一次 |
| 肌肉 | 收缩 | LifeSim-Muscle-0.1 (自研) | 每人每滴答 700 次 |
每个层级都用语言交流。脑干读取“重心在双脚中心前方 3 厘米处,正以 4 厘米/秒的速度前移”,然后回答如何调整姿态。每块肌肉读取运动皮层对其所在身体区域的指令和脊髓发出的冲动,然后回答收缩的力度。
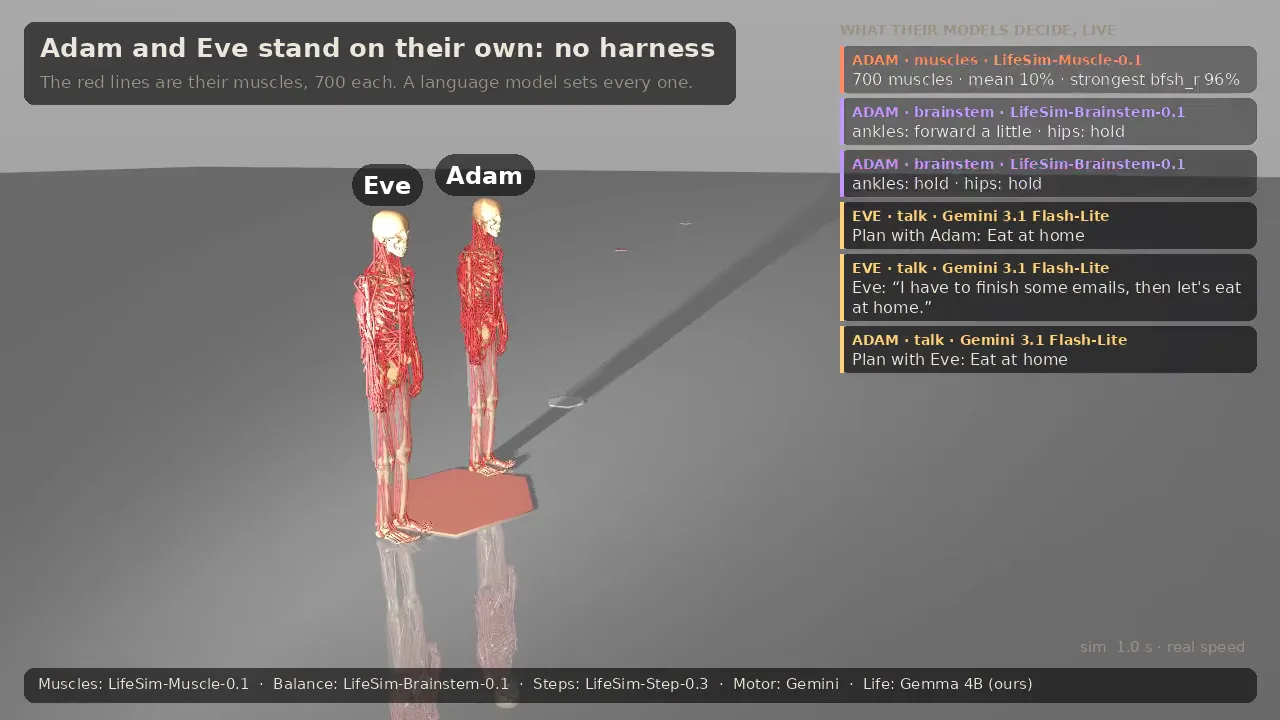
亚当和夏娃也知道彼此的存在。每个生活模型都会读取伴侣的位置和动向。当两人相遇时,Gemini 会为他们各生成一句话,他们可以商定计划:“待会儿想去 Kibatsu 吃晚饭吗?”(图 3)。
3. 三个小型模型
最低的三个层级每 10 毫秒要回答多达 1400 个问题,因此需要一个小型模型。我们使用了 Julia 1,一个基于 ModernBERT [5] 编码器(22 层,隐藏层大小 384)并带有决策头的 1.44 亿参数模型,并微调了三个副本。每个副本都从一个用代码编写的“老师”那里学习:代码实现的脑干、步态规则和肌肉公式。
| 模型 | CPU 训练时间 | 基础模型 Julia 1 | 微调后模型 |
|---|---|---|---|
| LifeSim-Brainstem-0.1 | 216 s | r = −0.37 | r = 0.9997 |
| LifeSim-Step-0.3 | 308 s | r = 0.24 | r = 0.9998 |
| LifeSim-Muscle-0.1 | 642 s | r = 0.12 | r = 0.958 |
在未见过的输入上获得高相关度并不足以让模型学会走路。步态模型最初只从代码规则遇到的情况中学习,一旦由它控制,它就会把身体带入代码规则从未见过的新情境。我们让它行走,记录它遇到的情况,询问代码规则会怎么做,然后再次训练(DAgger [6])。行走时间达到了“老师”水平的 92%(从 83% 提升)。
这些微调模型是确定性的,因此同样的问题总能得到同样的答案。我们缓存每个答案,只向模型提问它未见过的问题。几秒钟后,大多数“滴答”根本不需要调用模型。
4. 结果
4.1. 站立
在每一层都由语言模型控制的情况下,两个身体都能在无保护装置下站立,并能从正面和背后的 80 牛推力中恢复平衡。在 20 次受推站立测试中,脑干模型坚持站立的时间与它的“老师”相当:12.4 秒对 12.0 秒。
4.2. 行走
行走控制器是基于肌肉实现的 SIMBICON [7]:一个步长计时器、一个摆动腿控制器,以及一个根据重心位置和速度决定落脚点的控制器。在无保护装置的情况下,身体以约 0.25 米/秒的速度行走,并朝目标转向。在实时模拟中,两次摔倒之间的中位行走步数为 18 步,最长的一次为 133 步(图 2)。
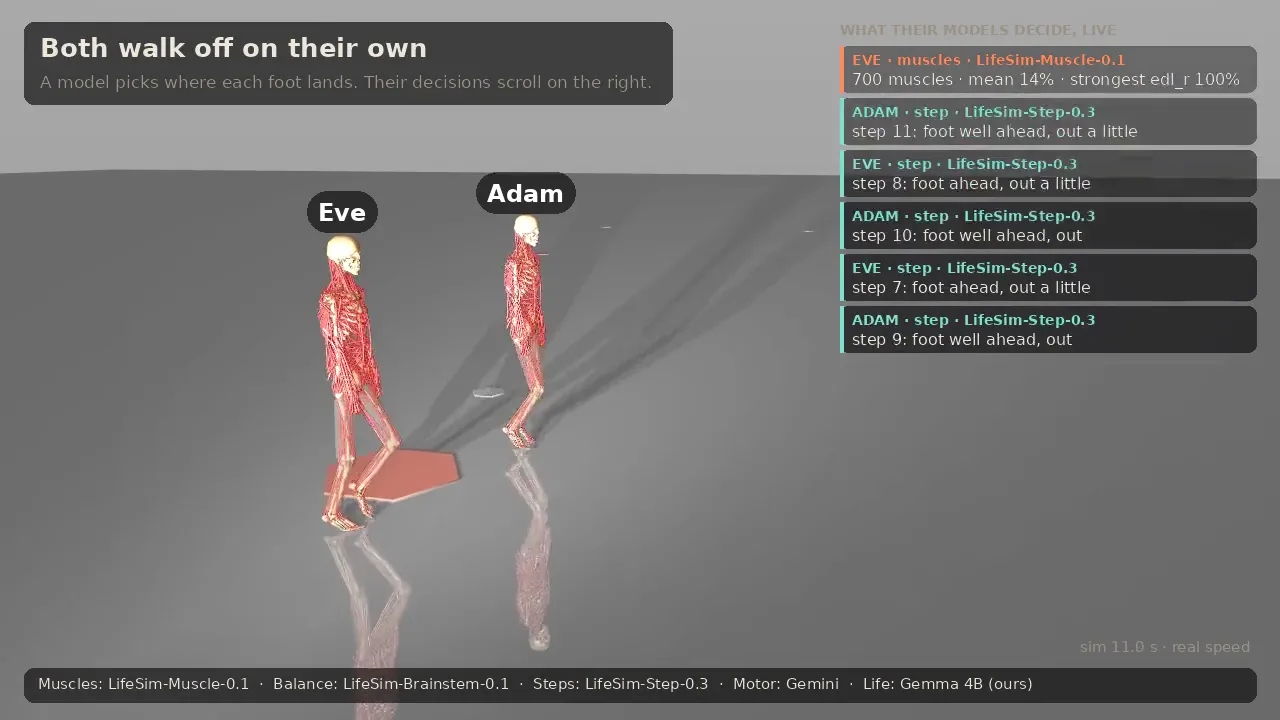
在 12 秒的行走测试中,步态模型平均能让身体保持直立 8.6 秒,而教它的代码规则是 9.4 秒(24 次行走测试结果)。站立可以容忍小错误,但行走不行。
4.3. 速度
所有运算都在一台没有GPU的CPU设备上进行。模拟过程会等待模型(“慢时间”),因为保持平衡需要每10毫秒做出一次决策。在每个模型下,两个身体都以0.25到0.5倍的实时速度运行,当两者同时被渲染时,速度为0.12到0.18倍。
LifeSim 评分 4.4
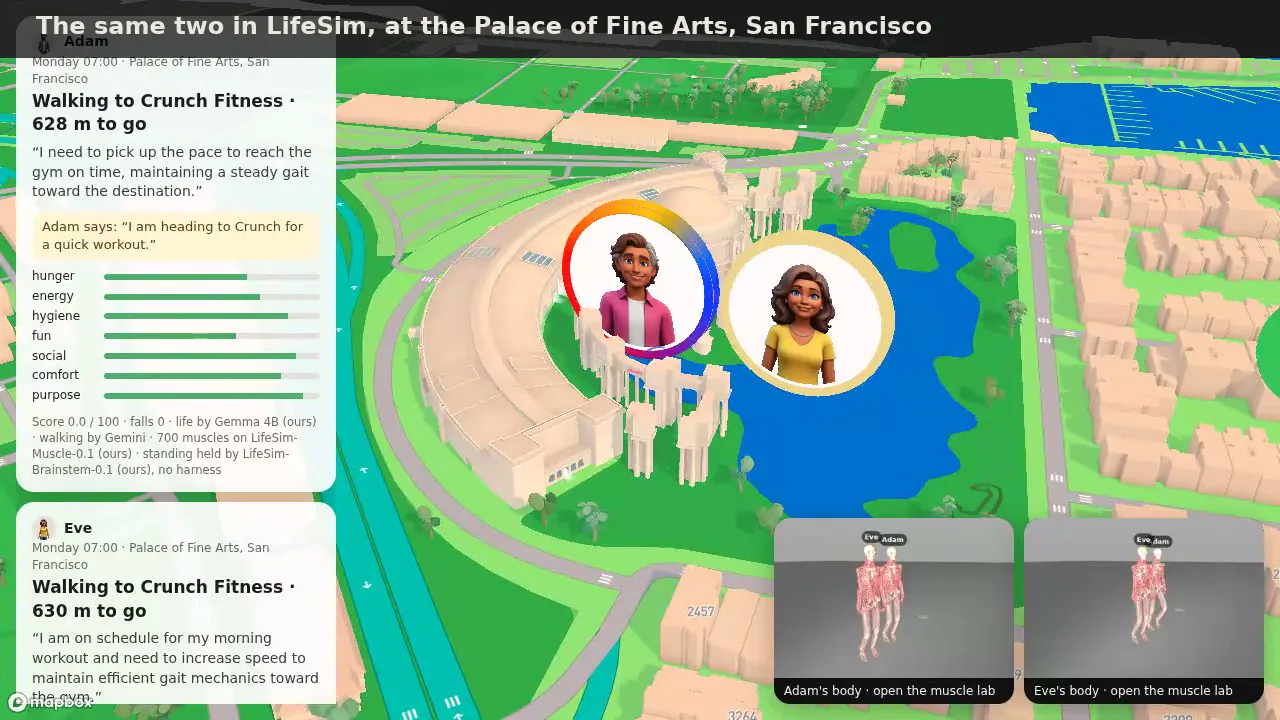
这两个人也出现在LifeSim地图上,连同他们的需求、计划和彼此的对话(图3)。
5 主要发现
- 语言指令需要量化。“稍微前倾”这个指令对于保持平衡来说太模糊了:身体在3到6秒内就会摔倒。而“重心位于双脚中心前方3厘米处,并以4厘米/秒的速度向前移动”的指令才能让身体保持站立。
- 大脑的指令决定肌肉的精细度。在“站立不动”的指令下,肌肉模型以大约15%的步长响应。在“精细控制以保持稳定”的指令下,步长约为10%,只有这样身体才能在受到正面推搡后保持不倒。
- 肌肉的工作方式类似运动神经元。肌肉模型以粗略的步长响应。像放电频率一样,在每个时间点于相邻步长间交替,可以让行走持续时间延长约50%。
- 行走是混沌的。将一个增益参数改变百万分之一,行走持续时间就会改变三分之一。单次运行说明不了问题,因此这里所有的行走数据都是12次或更多次行走的平均值。
6 尚待完善之处
- 停止。将一个正在行走的身体模型转为站立平衡状态,它会在一秒内摔倒:20次尝试无一成功。抵达目的地时,身体会平滑过渡到一个站立姿势。这是一个动画,我们也如此标注。
- 起身。摔倒后,身体会在一秒内平滑过渡恢复站姿。这也是一个动画。
- 其他速度。只有步行者被调校时使用的速度才有效。
- 进一步调校。三种搜索方法(进化算法、CMA-ES和增强随机搜索)都未能改进该步行者模型。要使其更稳健,需要一个全身控制器,或一个在GPU上通过强化学习训练出的策略。
7 我们的初衷
我们并非想打造出最强的步行者模型,强化学习能做出更好的。我们想探究的是,单一类型的模型能否贯通从“我今晚做什么”到“哪块肌肉该用多大力”的整个决策链。答案是可以的,只需中间几行代码的辅助。在CPU上花几分钟微调的小型开源模型,就能承担大部分层级的任务。
我们尚不清楚这有何用途。也许能让LifeSim中的角色自主决定如何移动,而非播放预设动画。也许毫无用处。科技发展日新月异,未来难以预料,这正是我们现在要进行此类尝试并分享发现的原因。
8 未来工作
最有前景的发现是,语言指令可以改变身体:“精细控制以保持稳定”的指令赋予了肌肉比“站立不动”更高的精细度,也只有这样身体才能在受到正面推搡后保持不倒。下一个实验是展示同一个身体对不同指令的反应,例如“走得有气无力”、“准备好迎接推搡”或“放松”。代码控制器无法理解这类指令,但语言模型可以。
参考文献
- Zuo, C., He, K., Shao, J., Sui, Y. 具身智能的自模型:利用分层低维表示对人体全身肌肉骨骼系统和运动控制进行建模。ICRA, 2024。
- Todorov, E., Erez, T., Tassa, Y. MuJoCo:一个用于基于模型控制的物理引擎。IROS, 2012。
- Gemma团队。Gemma 3技术报告。arXiv:2503.19786, 2025。
- Shao, Z., Wang, P., Zhu, Q., Xu, R., Song, J., 等。DeepSeekMath:突破开放语言模型数学推理的极限。arXiv:2402.03300, 2024。
- Warner, B., Chaffin, A., Clavié, B., Weller, O., Hallström, O., 等。更智能、更好、更快、更长:一种用于快速、内存高效和长上下文微调与推理的现代双向编码器。arXiv:2412.13663, 2024。
- Ross, S., Gordon, G. J., Bagnell, J. A. 将模仿学习和结构化预测归约到无悔在线学习。AISTATS, 2011。
- Yin, K., Loken, K., van de Panne, M. SIMBICON:简单的双足运动控制。ACM SIGGRAPH, 2007。
引用
引用本文请注明:
@misc{lifesim2026adamandeve,
  title  = {Adam & Eve: 700 LLM-Controlled Muscles via Fine-Tuned Decision Models},
  author = {{Cris Lenta}},
  year   = {2026},
  month  = {oct},
  url    = {https://lifesim.com/research/adam-and-eve}
}